
「生成AIの急速な進化と、フィジカルAIの未来。」
新・社長対談第4回 早稲田大学理工学術院教授 菅野 重樹 氏Vol.5(全6回)
2026.10.06

早稲田大学理工学術院教授の菅野重樹先生にお話を伺う第5回。
今回は近年の生成AIの急速な進化が、ロボット開発にいかなる変革をもたらすのか。「フィジカルAI」の最前線に迫ります。
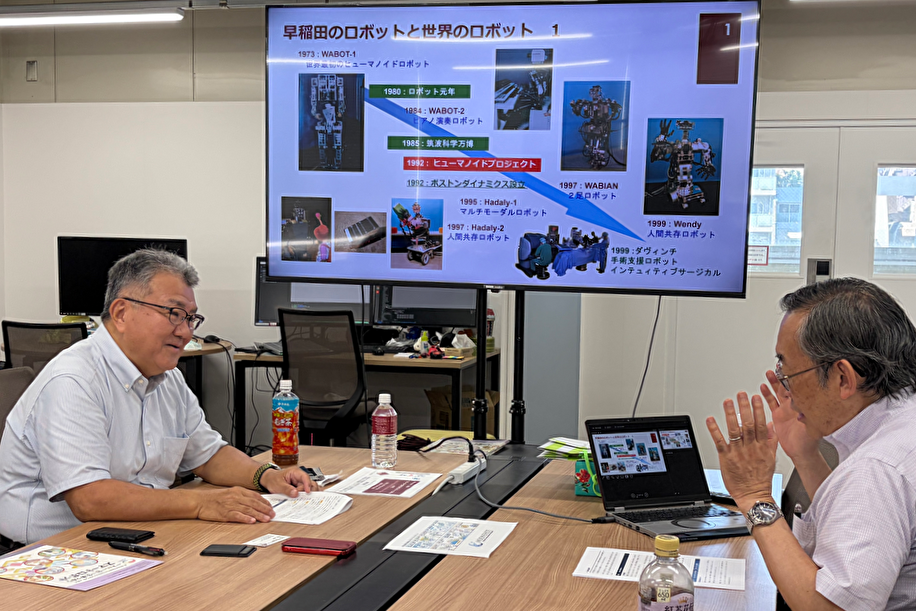
菅野重樹 (Shigeki Sugano)
1981年早稲田大学理工学部機械工学科卒業。修士、博士課程を経て1986年早稲田大学助手。専任講師、助教授を経て1998年より教授。工学博士。
現在、早稲田大学理工学術院創造理工学部総合機械工学科教授。2014~2020年早稲田大学理工学術院創造理工学部長兼研究科長。2020~2024年早稲田大学理工学術院長。2025年より早稲田大学次世代ロボット研究機構機構長。人共存ロボット、機械における心の発生などの研究に従事。
2017年文部科学大臣表彰科学技術賞。2024年立石賞。2017年計測自動制御学会会長。
2023~2024年日本ロボット学会会長。
2026年よりバイオメカニズム学会会長。
IEEE、日本機械学会、計測自動制御学会、日本ロボット学会のフェロー。
生成AIの進化で人のスキルをロボットに入れられるように
ー 須毛原
ここで最近の生成AIの話をさせていただきます。
世の中でどんどん生成AIが出てきている今、先生が進められてきたロボット研究、ロボット開発において、そういった生成AIは活用されているのか、距離を置いているのか、どのような関係を持たれているのか、さらに、生成AIの急速な進化が、寄り添うロボット、AIRECの最終形の開発速度を上げるとか、そういった何らかの影響はあるとお考えですか。
ー 菅野
もう、そのものですよ。生成AIという言い方がいいかどうかはわかりませんが。要はニューラルネットワーク、それのトランスフォーマーというのはGoogleが作って発表しましたよね、あのトランスフォーマーがすごく強力で、ChatGPTも結局トランスフォーマーですね。先ほど申し上げた不確定要素がたくさんある場面で、それを処理するスキルを獲得する必要があり、ニューラルネットワークが使えるからそれができているわけです。他の方法だとできないですね。
ポイントは何かというと、「人のスキルをどうやってコンピューターに入れるか」という話です。昔はどうしていたかというと、例えばいろいろなスキルと言われている作業を実際に人がやって、その時に腕がどういうふうに動いていたかとか、指にどういう力が加わっていたかというデータを計測したんです。計測してそこから特徴を見つけて、「こういうところにうまく力が働いているんじゃないか」という分析や解析をして、それに合うような制御の方法を考えてやってみたらそれなりにうまくいく、みたいな話だったんです。
でもそれは結局ある場面を取り上げただけで、普遍的にそのスキルを獲得できているわけではないですよね。それがトランスフォーマーとかニューラルネットワークの新しいものが出てきて、つまり強化学習など、いろいろな学習方法が出てきて。我々の場合ですと、実際にロボットを動かして操縦して、何回か動かして、そのスキルが必要な作業をやらせると、その時のデータを全部取ってきて、今まではただ記録しただけだったんですが、それをAIにかけるとそのスキルが自動的に抽出されて、ある作業をするときに次にどういうふうに動いていけばいいかという予測ができるような、そういう仕組みができたんです。
ー 須毛原
先生の研究室のビデオで、お菓子の箱かなんかを持ち上げるような映像がありましたが。
ー 菅野
それはね、そんなに難しくないです。物を持ったり動かしたりとかは難しくないんですよ。でも、例えばAIRECで最初にやったスクランブルエッグ。スクランブルエッグは、当然ながら固まり方って卵によって違います。人は卵を見ながら、この辺は固まりつつあるからそこをほぐしてとか、その場その場で状態を見て、道具を使ってそこを崩していくとか、かき混ぜるとかやるわけじゃないですか。それって当然毎回違いますよね、卵の状態が違うんですから。
それを我々のロボットで30回。人が操縦してスクランブルエッグを作るんです。30回やると大体スキルが入る。そうすると次に卵をバッと入れれば綺麗に作ってくれる。それは結局、同じ人が30回教えたやり方のスキルをロボットが覚えたからで、それはAIが覚えているんですよ。まさに生成AIと言えば生成AIだし、強化学習とかトランスフォーマーとかいろいろな言い方がありますけど、今の最新のAIを使うことでできる。それこそ洗濯物を畳むのもそうですし。布ですから、その都度違うわけです。
この部分を最初にやったのは、私の研究室で学位を取った尾形君(※)です。尾形君が深層予測学習を入れてやりましょうと言って。究極は、人という不確定な状態のものと接触して、支援しないと意味がないからということで。
(※)尾形哲也教授。早稲田大学理工学術院 基幹理工学部所属。ムーンショット型研究開発制度におけるAIREC研究開発プロジェクトの現PM。
ー 須毛原
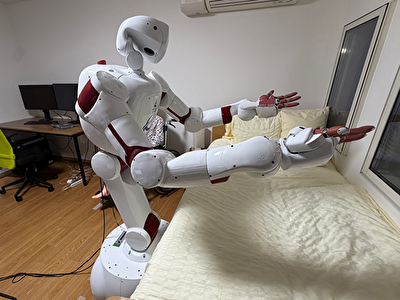
洗濯物を畳むとか靴下を履かせるのを見ていると、マラソンをする中国のヒューマノイドとかとは、目指しているものが全然違う気がしますね。
ー 菅野
洗濯物を畳むのはアメリカでもやっています。でも多分我々のほうが早かったんです。人と接して人を支援するということに関しては先ほども言ったように海外でも全くやっていないですから。ムーンショットの最初の5年でも、例えば靴下履かせるのもどうやって履けばいいかと10回くらい学習させて履かせられるようになりました。それで最近は、起き上がりのサポートができるようにするのを目指しています。
身体があってそこにAIがある。それがフィジカルAIの本質。
ー 須毛原
私は両親とも介護施設で看取ったのですが、やはり床ずれや排泄・入浴などの介助もありますし、介護士の方は重労働ですよね。あれがロボットにできたらすごいですね。
ー 菅野
簡単ではないですよね。特に介護の現場は一人ひとり全く違うというところに対応しないといけないので、介護士の方はその人のその日の状態をちゃんと分かっていて、例えば「この人は今、背中をちょっと痛めてる」とか、「足はここが痛い」とか、それによって支え方を変えたり。ロボットもちゃんとそれを理解しなければいけない。分かった上で、痛い時にはどういうふうに動かせばいいか。しかも人を動かすと人ってやはり反応しますから、その反応に対してうまくパッと合わせられるかどうか。触感だったり、目で見ていた状態だったり、それを人は感覚を総動員して相手に合わせるように動くわけですよね。
そこのセンシングと動かすところをうまく組み合わせないといけない。それってもちろんAIを入れるだけではなくて、ロボット自身がそういう風に柔らかくうまく支えられなければいけない。そこがまさにフィジカルのAIなんですね。フィジカルとAIが結びつくところではあるんですよ。だから我々はフィジカルAIではなくて、最初はエンボディメント・インテリジェンス(embodiment intelligence)と言っていました。身体があって、そこにAIがある、という意味合いなんです。
ー 須毛原
介護の現場の話でまた思い出したのですが、介護士の性別がありますよね。介護を受ける側も性別があるし、それによっていろいろな感情が起こり、配慮が求められますが、ロボットだったら性別を超えますよね。
ー 菅野
超えます。それは前々から介護の現場では重要なところとして指摘されていて、結局人がやると性別の問題があるんですよね。それがロボットだと関係ないので、ロボットにやってもらえると安心だし、それから他人に迷惑をかけていないという思いも持てるというところは結構重要ですね。
ー 須毛原
人間の代替ではなくて、人間だったら絶対超えられないものを、ロボットを選ぶことによって超えるということですね。
ー 菅野
おっしゃる通りです。なので、ロボットに期待されているところは結構あるわけで。でも最初からロボットがいきなり人に置き換わることには無理があるので、最初は介護する人を支えるという形で入らざるを得ないと思いますが、いずれはロボットが全部できるようにしていきたいですね。
ムーンショットの2期目では、若返りを図り、尾形君にPMを移しました。提案書の究極目標は、おむつを替えられるロボットを作る、というのがテーマになっています。おむつを替えるということは、人の体の向きを変えて衣服を脱がせて、それから拭いて、おむつをとり替えて、というのを全部やらなければいけないですよね。
ー 須毛原
結局、尊厳の話になりますよね。人の尊厳。一番はそこですよね、それこそ仕事の置き換えではないところですね。
ー 菅野
その通りです。多分そういうロボットができれば、ほかの労働に関してもほとんどロボットができます。
ー 須毛原
先生が目指していることをいくつかに分解したら、すごくたくさんのビジネスが生まれる気がします。
ー 菅野
そうなんです。デファクト的に動けるロボットのプロトタイプがきっちりできれば、それはあらゆるところに使えますからね。
ー 須毛原
かつ、そこで収益を重ねながら、データを取って。データを取って収益も取って、知名度も上がって理解者も増えて、というのを、螺旋状に上がっていくような。正のスパイラルを生み出せると思います。
いつでもどこでも活躍できる、スマホならぬ「スマートロボット」
ー 菅野
さらに取り組んでいることでは、ハードウェアをもっと良くしたいというのがあって、今は福祉施設とか病院とか、そういうことを意識しているので、車輪型にしていますが、二足もできると。それについては、私のところからベンチャーで飛び出した東京ロボティクスという会社の坂本義弘君が、AIRECの下半身が二足になっているロボットを試作しています。
究極は、我々はフェーズフリーロボットを作ろうと言っていて、これは災害現場でも病院でも、日常生活でも工場でも、あらゆる時にあらゆる場面で活躍できるロボットにしようと。
(ムーンショットの)パンフレットの絵に、スマホみたいになるというスマートロボットというのがありますが、極限環境とかそういう特別なところでも使えるというように、範囲を広げようとしています。先日の熊本の地震もそうですが、能登の時も大変だったんですよね。あの時ロボットがパッと入って何かできていたかというと、何もできていないわけです。こういう場面では「もっと人に近い形で作業できるロボットが必要ではないか」という考え方もありますが、もしそれを災害対応用のロボットとして作ってしまうと、その時にしか使えないロボットって普段は何をやっているのって話になってしまいます。ですから、普段も普通に使えて、いざ災害になった時はそこでも動けるよという、そういうロボットを作った方がいいと考えています。
先ほどの話のように、病院や福祉施設で動くんだったら、バリアフリーなので二足である必要はありません。部分的には同じ構造で、二足とか四足で動けるロボットを作っておけば、それはどこでも動けますから、そういう発想でハードウェアの範囲をもっと広げようとしています。当然AIはどんどん入ってくるので、人のスキルはどんどん超えさせられる。ただ、AIが要らない部分にまでAIを入れる必要はないので。
ー 須毛原
ブレーンとボディがあって、手はそれこそ重機になってもいいかもしれないですね。下も車輪になってもいいかもしれないし、四足になってもいいかもしれません。
ー 菅野
そうですね、それは場面場面で考える。本当に特別な場面でしか動けないというと、やっぱりデファクトとして広がらないですよね。要するにそれなりに大量生産して、いろいろな場面で使われることにしないといけないじゃないですか。
ー 須毛原
このデファクトOSの部分を先生が作られたら、あとはそこをライセンシングとか。すごくビジネスの種がありそうだと感じますね。
ー 菅野
どういう風にビジネスになるかはちょっとまだ見えないですね。尾形君(尾形哲也教授)が理事長をやっているAIRoA(※)では基盤モデルを作ろうと、ものすごい予算でやっています。あれはオープンでやっていて、みんなで共有して、AIを強めてロボットで動かしましょうと。しかし、やはりトヨタや日立は入っていません。会員にはなっていますが。「じゃあ我々はロボットを作って、それを基盤モデルのベースになるようにやります。」というところには大手企業は手を挙げていないんですよ。ファナックも然り。日本企業の考え方なのかもしれません。AIを今後どういうふうに進めるかと言った時に、オープンでいくのか、それともそれぞれ囲い込みがあって進めるのかというところは、今ちょうど分かれ道にあると感じますよね。今後どうなるか分かりません。
(※)一般社団法人AIロボット協会 / AI Robot Association (AIRoA)
ちょうど私がTWENDY-ONEを発表した2007年の頃ですが、アメリカのウィローガレージ(Willow Garage)という会社がPR2というロボットを出して、そこに基準となるようなOSを乗っけたんです。それがROS(Robot Operating System)。彼らがすごいのはPR2という、まあちょっとゴツいロボットですけど、それを世界中に広めました。今、ウィローガレージ社は潰れて無くなっていますが、そのロボットを使っていろいろな作業をやらせてください、と広めるのを、まだAIとかも出てない頃にやっていたんです。
標準となるようなロボットを何台も作って、希望者にどんどん分けて、そこにはOSとしてROSが載っていたんです。その結果、世界中のロボットの基本がROSになりました。ハードウェアというよりは、そういう制御体系の話ですが。それってやっぱりすごいことですよ。Windowsが広まったのと同じような話ですね。
ー 須毛原
日本はあまりそういう戦略的な面は得意ではないような気がします。
ー 菅野
今のAIの基盤モデルと言われているところも、オープンでとにかくみんなでいいものを作りましょう、なのか、あるいは1台すごいものができて、それをみんなが使うとそのモデルが標準になるのか、そこはよくわかりません。まだ答えは出ていないですね。
AIはROSとだいぶ違います。ROSって本当に基本の基本の部分なので、AIがこれだけわっと広まったとしても、ROSはROSでね。一方で現行のROS 2は使いにくいという声もいろいろあるわけで、そういう中で本当に、今後OS系がどういう風になっていくのか、そこに載るAIがどうなっていくか、まだ見えていません。やはり学習させる時に、それなりにハードウェアの制限がありますので。
同じロボットのハードウェアでやっていた方が早くデータは貯まります。違うロボットの場合、それはもちろん転移学習といって移すこともできるんですけど、やはりそう簡単な話ではない。できなくはないけれどという話ではあります。
今AIRoAが9月を目指して、基本となるハードウェアのコンペをやっています。採用されたらロボットをたくさん作って、それを提供してみんなで作りましょうと。まさにウィローガレージ社がやった話に近くなるわけです。PR2みたいなものをAIRoAでみんなに競わせて作らせて、提供して学習させる。ROSに相当するものがそこから出てくる可能性があるっていうストーリーです。一方でアメリカでも各企業が、テスラなどがそういうことをやっているわけですので。
ー 須毛原
お話を伺っていると、まだまだ先が見えていない部分も多いような気がします。
ただ、私はビジネスって結構感覚に頼るところが大きいと感じています。数字も大事なんですが、新規事業の話を聞いたりした時に、聞いていて、なんだか腑に落ちないとか、理屈抜きでいけそうだという感覚が得られない場合は、後から一生懸命理屈を聞いても、やっぱりダメというパターンが結構ありました。
先生のお話を伺っていると、目指すべきところに対しての勝ち筋みたいなものをしっかりお持ちだと感じます。
生成AIの急速な進化がロボット開発にもたらす変革と、究極の「フィジカルAI」の姿について、そしてそこに至る過程でまだ見えていない部分などについて、ロボットの研究開発の最前線のお立場ならではのお話を伺うことができました。
生成AIの進化と一体となって、その先にある「どこでもなんでも1台でできる究極のロボット」の実現は、子どもの頃からアニメや映画で見て来たことが現実になるのだ、と驚くばかりです。
最終回となる次回は、ロボット産業が直面するグローバル化への戦略と菅野教授が描く2050年への展望を伺います。
どんなことでも、お気軽にご相談ください。
https://sugena.co.jp/contact-us/
海外事業で課題をお持ちの方
●海外進出:https://sugena.co.jp/service/overseas-business/
●行政・自治体向けサポート:https://sugena.co.jp/service/local-government/
●海外企業との提携・オープンイノベーション:https://sugena.co.jp/service/open-innovation/
●開発・調達・製造支援:https://sugena.co.jp/service/cost-reduction/
●中国ビジネス:https://sugena.co.jp/china-business/